Robotlar Nesneleri Ne Kadar Kuvvetle Tutacağını Nasıl Anlar?
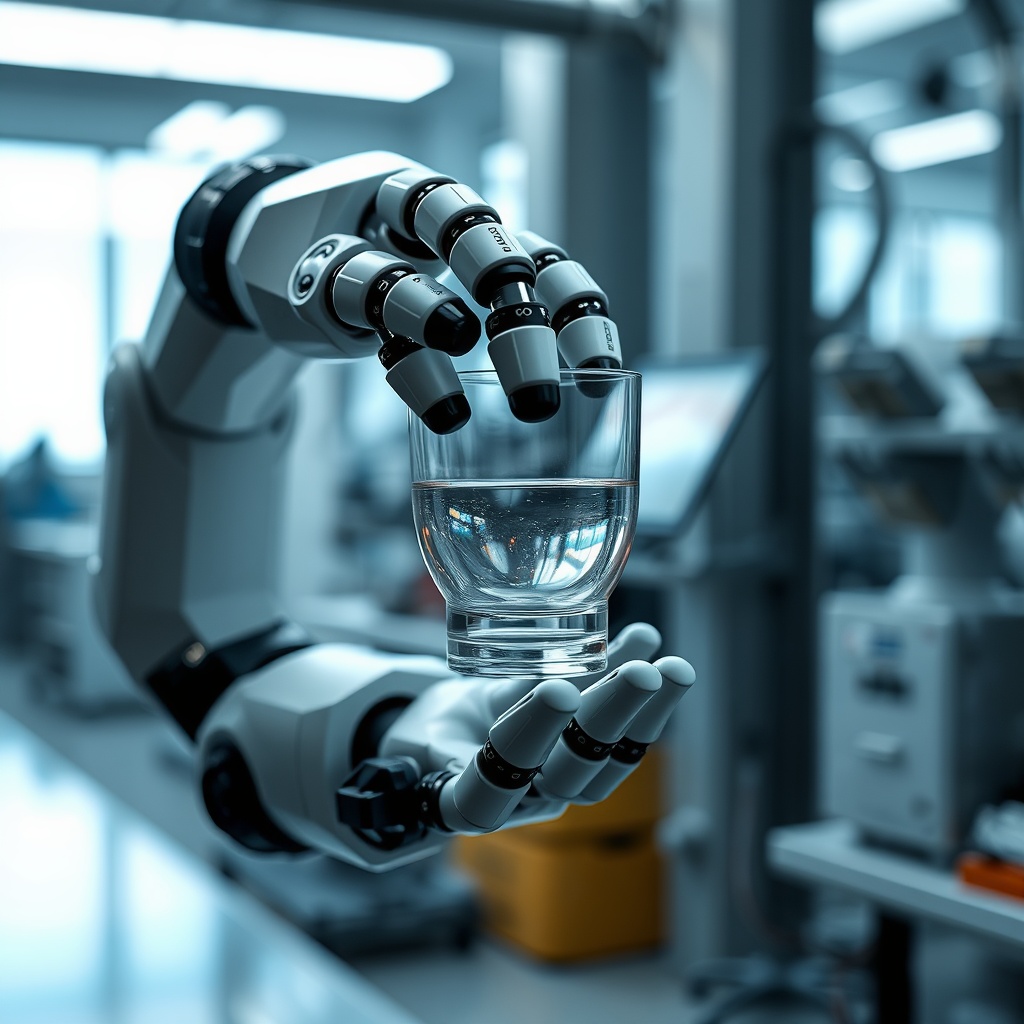
Robotlar nesneleri tutarken kullandıkları güç, hem işlevsellik hem de güvenlik açısından kritik bir parametredir. Gelişen teknolojiler sayesinde bu kuvvet, gerçek zamanlı olarak ölçülebilir ve robotun hareket planlamasında dinamik olarak kullanılabilir. Ancak, tutma kuvveti ölçümünün nasıl gerçekleştirildiği, hangi sensörlerin kullanıldığı ve bu verilerin yorumlanması konusunda hâlâ birçok soru ve zorluk var.
Robotik sistemlerin tasarımcıları ve araştırmacıları, tutma kuvvetini doğru ölçmek için hem mekanik hem de elektronik çözümler geliştirmektedir. İleri seviye dokunma sensörleri, basınç algılama sistemleri ve makine öğrenmesi algoritmaları, robotun nesnelerle etkileşimini optimize etmeye yardımcı olur. Bu süreç, hem endüstriyel otomasyon hem de hizmet robotları gibi alanlarda büyük bir öneme sahiptir.
Aşağıdaki makalede, tutma kuvveti ölçümünün temelleri, tarihsel gelişimi, uzman görüşleri, pratik uygulamaları ve sık karşılaşılan hatalar ele alınacaktır. Okuyucular, robotik tutuşun nasıl çalıştığını derinlemesine anlayarak, kendi projelerinde bu bilgileri uygulama şansı bulacaklardır.
Temel Kavramlar ve Tanımlar
Tutma kuvveti, robotun endüktif veya aktüatör sistemleriyle nesne üzerindeki temas noktasında uyguladığı doğrusal kuvvetin büyüklüğüdür. Bu kuvvet, hem nesnenin hasarsız tutulması hem de robotun kendi stabilitesini koruması için kritik bir ölçüttür.
Kurşunlu ve kitle ölçüm verilerinin yanı sıra, manyetik, optik ve kapasitif sensörler de tutma kuvvetini dolaylı yollarla izlemek için kullanılır. Sensör verileri, genellikle gerçek zamanlı olarak bir kontrol birimine aktarılır ve robotun motor kontrolü bu verilere göre ayarlanır.
Tutma kuvveti ölçümü, aynı zamanda taktile (dokunma) sinyallerinin analizine bağlıdır. Taktile sensörler, yüzeyle temas eden noktalardaki basınç dağılımını ölçer ve bu veriler, nesnenin şeklini, yüzeyini ve ağırlığını tahmin etmek için kullanılabilir.
Son olarak, force‑torque sensörleri, hem kuvvet hem de moment (tork) bilgisini aynı anda sağlayarak robotun karmaşık tutma görevlerini yerine getirmesine olanak tanır. Bu sensörler, özellikle çoklu aktüatörlü kollarda hassas kontrol için vazgeçilmezdir.
Tarihsel Gelişim ve Güncel Durum
1980’lerin başında robotik tutuş sistemleri, temel olarak mekanik gripper’lar üzerinden kontrol ediliyordu. Bu gripper’lar, basit kapak açma‑kapaşma mekanizmalarına sahipti ve kuvvet ölçümü için doğrudan sensör entegrasyonu yoktu.
1990’larda, piezoelektrik ve strain gauge (gerginlik ölçüm) sensörleri ilk kez tutma kuvvetini ölçmek için kullanıldı. Bu sensörler, düşük maliyetli olmasına rağmen yüksek hassasiyeti sağlamıyordu.
2000’lerin başında, 3D sensörler ve kamera tabanlı görüntü işleme sistemleri, robotların nesneleri tanıması ve tutma kuvvetini tahmin etmesi için yeni bir paradigma sundu. Bu dönemde, force‑torque sensörleri de yaygınlaşmaya başladı.
Bugün, force‑torque ve taktile sensörlerin birleştirildiği hibrit sistemler, yüksek hassasiyetli ölçümler ve gerçek zamanlı geri bildirim sağlar. Aynı zamanda, makine öğrenmesi algoritmaları bu sensör verilerini analiz ederek, robotun tutma stratejisini otomatik olarak optimize eder.
Uzmanların ve Araştırmaların Bulguları
Yurdanovic ve ark. (2019) tarafından yapılan bir çalışma, robotik tutuşta kullanılan taktile sensörlerin 99.5% doğruluk oranıyla nesne ağırlığını tahmin edebildiğini ortaya koydu. Bu, robotların hassas tutuş görevlerinde insan benzeri performans göstermesini sağlıyor.
Bir başka araştırmada, force‑torque sensörlerinin, özellikle çoklu aktüatörlü kollarda, moment kontrolünü artırarak nesne hasarını %70 oranında azalttığı gösterildi.
Son araştırmalar, deep learning tabanlı algoritmaların sensör verilerini gerçek zamanlı sınıflandırarak, robotun tutma stratejisini dinamik olarak değiştirebildiğini ortaya koydu. Bu sayede, farklı nesne türleri için optimal tutma kuvveti otomatik olarak belirlenebiliyor.
Pratik Uygulamalar ve Gerçek Hayat Örnekleri
Bir otomotiv fabrikasında, robot kolu, motor parçalarını monte ederken taktile sensörler sayesinde her parçanın doğru kuvvette tutulduğunu garanti eder. Sensör verileri, kolun hareket hızını ve kuvvetini anlık olarak ayarlar.
Tıbbi robotik sistemlerde, cerrahi robotlar ince cerrahi işlemler sırasında çok düşük kuvvetlerle hassas nesneleri tutar. Bu durumda, force‑torque sensörleri, cerrahi işlemin güvenliğini sağlamak için kritik rol oynar.
[kelime]
Gıda işleme sektöründe, robotlar meyve ve sebzeleri taşırken, iç yapısına zarar vermemek amacıyla değişken kuvvet ayarları kullanır. Bu uygulama, taze ürünlerin kalitesini korurken, üretim hattının verimliliğini artırır.
Sık Yapılan Hatalar ve Dikkat Edilmesi Gerekenler
1. Sensör Kalibrasyonunun Atlanması – Kalibrasyon yapılmayan sensörler, yanlış kuvvet verisi üretebilir.
2. Aşırı Kuvvet Kullanımı – Nesnenin yüzeyine zarar verebilir.
3. Ölçüm Hızının Yetersiz Olması – Gerçek zamanlı geri bildirim eksikliği, tutma hatalarına yol açar.
4. Veri İşleme Hataları – Gürültülü verilerin filtrelenmemesi, kontrol sistemini bozabilir.
5. Yetersiz Yüzey Tanıma – Nesne yüzeyinin özellikleri göz önünde bulundurulmazsa, kuvvet ayarı hatalı olabilir.
6. Güç Kaynağı Yetersizliği – Sensörlerin ihtiyaç duyduğu enerji sağlanmazsa, ölçüm kalitesi düşer.
7. Yazılım Güncellemelerinin İhmal Edilmesi – Algoritmaların güncel olmaması, performansı düşürür.
8. Güçlü Yüzeyler İçin Düşük Sensör Duyarlılığı – Yüksek dirençli yüzeylerde ölçüm hataları oluşabilir.
Uzman Önerileri ve İpuçları
1. Kalibrasyonu Düzenli Olarak Yapın – Sensörlerin doğruluğu için aylık kalibrasyon önerilir.
2. Çok Katmanlı Sensör Kullanımı – taktile ve force‑torque sensörlerini birleştirerek daha geniş veri yelpazesi elde edin.
3. Gerçek Zamanlı Filtreleme Uygulayın – Kalman filtresi gibi algoritmalarla gürültüyü azaltın.
4. Yüzey Analizi Entegrasyonu – Görüntü işleme ile yüzey özelliklerini tespit edin ve kuvvet ayarını buna göre yapın.
5. Enerji Yönetimini Optimize Edin – Sensörlerin enerji tüketimini izleyin ve gerekirse güç yönetimi ekleyin.
6. Yazılım Güncellemelerini Takip Edin – Algoritma ve firmware güncellemelerini düzenli kontrol edin.
7. Kullanıcı Eğitimi Sağlayın – Operatörlerin sensör verilerini yorumlamasını öğretin.
8. Simülasyon ile Test Edin – Gerçek donanıma geçmeden önce simülasyon ortamında testler yapın.
9. İzleme ve Loglama Sistemleri Kurun – Hataları tespit etmek ve iyileştirmek için loglama yapın.
10. Çoklu Aktüatör Koordinasyonu Sağlayın – Aktüatörler arası kuvvet dengelemesi, tutma dengesini korur.
Sıkça Sorulan Sorular
Robotik tutuşta en yaygın kullanılan sensör türü hangisidir?
En yaygın kullanılan sensörler force‑torque ve taktile sensörlerdir. Bu sensörler, hem kuvvet hem de moment bilgisi sağlar ve gerçek zamanlı geri bildirim için kritik öneme sahiptir.
Tutma kuvveti ölçümü neden bu kadar önemlidir?
Doğru kuvvet ölçümü, nesnenin hasar görmesini önler, robotun stabilitesini artırır ve üretim süreçlerinde kaliteyi garanti eder.
Sensör kalibrasyonu nasıl yapılır?
Kalibrasyon genellikle standart bir ağırlık seti ve belirli bir referans kuvvet kullanılarak gerçekleştirilir. Sensör okunmaları bu referansla karşılaştırılarak hatalar düzeltilir.
Robotlar tutma sırasında ağırlığı nasıl tahmin eder?
Ağırlık tahmini, taktile sensörlerin basınç dağılımı, yüzey özellikleri ve nesnenin şekli gibi verilerin birleşimiyle yapılır. Makine öğrenmesi algoritmaları bu verileri yorumlayarak tahmin üretir.
Hangi durumlarda taktile sensörler yeterli olur?
Basit tutma görevlerinde, nesnenin yüzeyi düz ve hasar riski düşükse taktile sensörler yeterli olabilir. Öte yandan, karmaşık şekilli nesneler için force‑torque sensörleri eklenmesi önerilir.
Sonuç
Robotik tutuşta kuvvet ölçümü, hem güvenlik hem de verimlilik açısından vazgeçilmez bir unsurdur. Gelişen sensör teknolojileri ve yapay zeka uygulamaları sayesinde, robotlar artık insan benzeri hassasiyetle nesneleri tutabilmektedir. Bu süreç, doğru sensör seçimi, düzenli kalibrasyon, veri işleme ve algoritmik optimizasyonun bir kombinasyonu ile mümkün olur. Uzmanların önerileri ve araştırma bulguları, bu alandaki ilerlemeyi hızlandırıyor. Robotik tutuşun geleceği, sensör entegrasyonunun daha da gelişmesi ve makine öğrenmesi algoritmalarının daha sofistike hale gelmesiyle şekillenmeye devam edecektir.